brandoncho369
デモのブームがおおむね飛ばしてきた問い、すなわち「そのシミュレーションのハエは、実際のハエが行うと分かっている振る舞いを今も示すのか」を測るための反射ベンチマーク。文献引用付きの行動課題群、参照実装の leaky integrate-and-fire シミュレータ、採点用ハーネスを備え、任意のモデルパラメータ設定に比較可能な数値を与える。「Minecraft や Doom のデモはどれもシナプス重み・全体ゲイン・抑制の扱いを推測で決め、それらしく見えるまで手で調整するしかなかった」という問題意識を明示している。
Evan Sinclair Smith (@evnsnclr), Georgia Institute of Technology
MaleCNS グラフ全体(16万6,700ニューロン・2,558万2,938本の有向結合)でマインクラフト内のハエを動かすプロジェクト。プレイヤーの接近・周囲の mob・ブラッシング・攻撃・食べ物・光という宣言済みの 6 入力をモデルに流し、選んだ読み出しがスクリプト化された身体動作を選択する。リポジトリは現時点で紹介ページとロードマップのみで、録画デモは存在するが Fabric MOD と実装コードは未公開。README は「対応付けを可視化・検証可能にしたもので、ハエの生理を再現したものではない」と明言している。
 htem/BANC-project README (CC BY 4.0)
Harvard Medical School (Lee & Wilson labs), Princeton University (Murthy lab), Harvard (Drugowitsch lab)
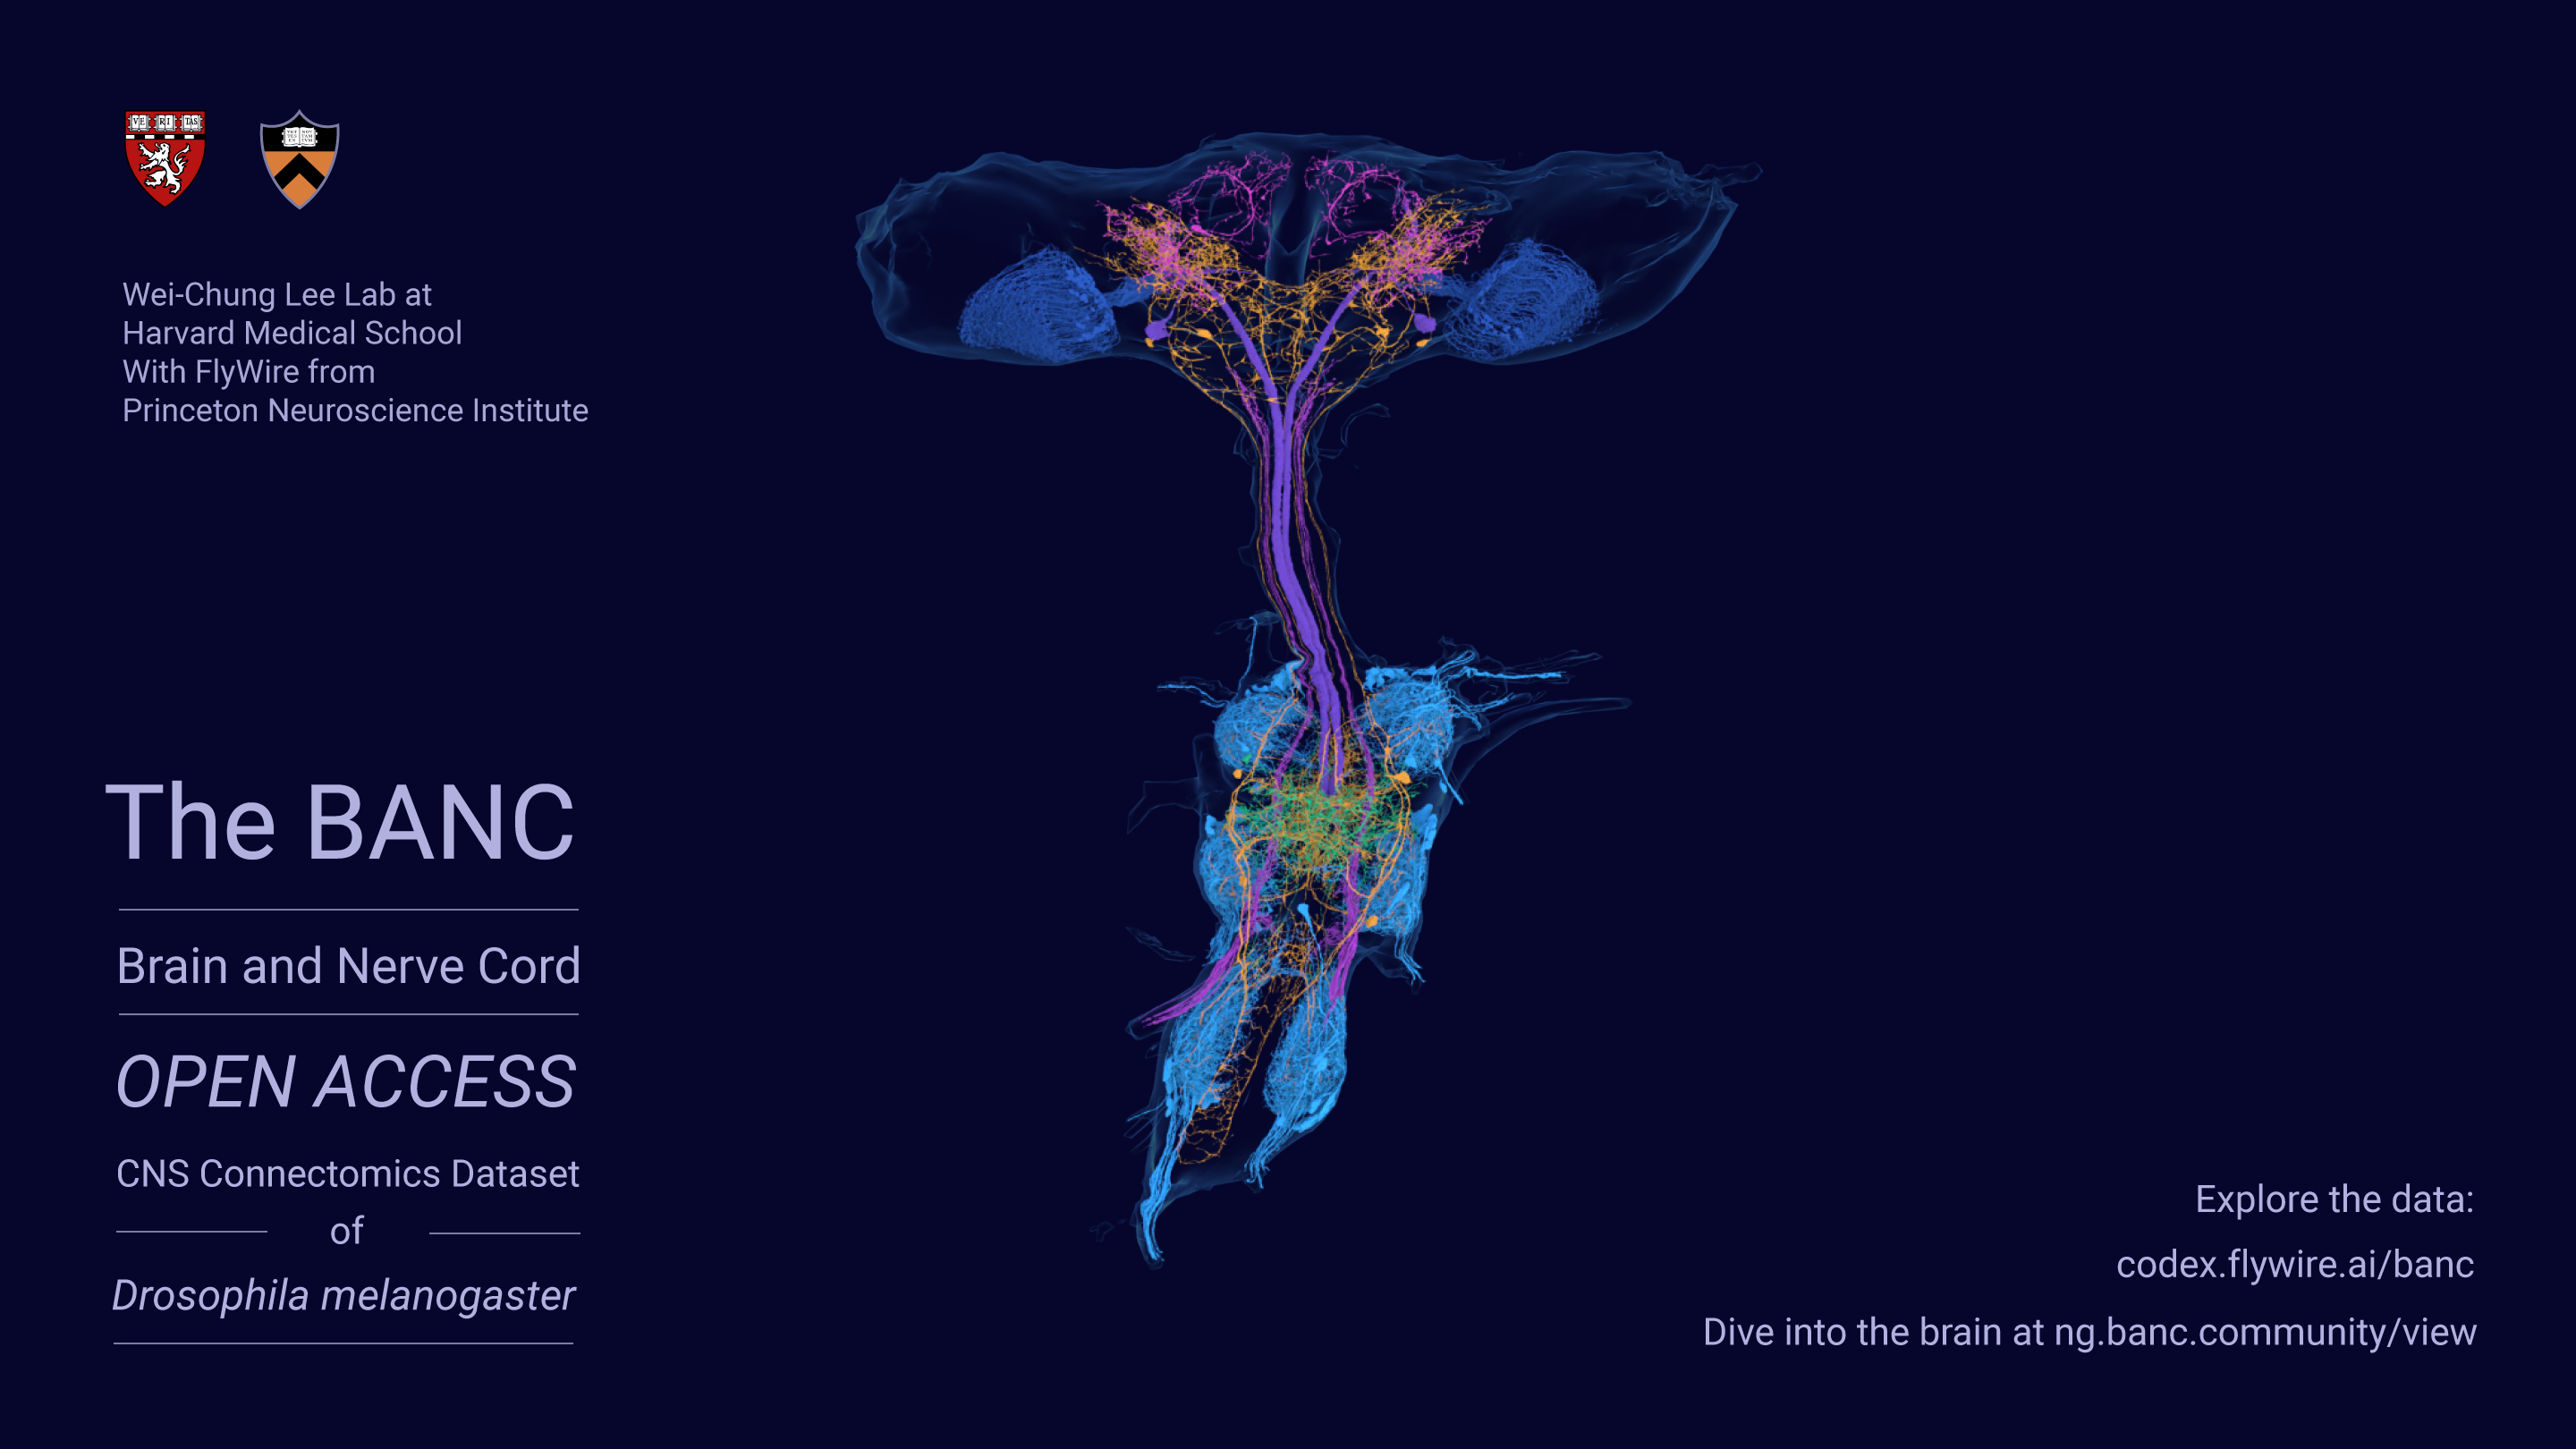
ハーバード医学部のLee研・Wilson研とプリンストン大学Murthy研などが中心となり、成体メスのショウジョウバエ1個体を4nm解像度の連続切片EMで撮像し、脳と腹部神経索を同じ個体でひとつながりにシナプス解像度で再構成したコネクトーム(同一個体で両方を扱うのはこれが初)。READMEによると約188,000ニューロン・約1億9,900万の予測シナプスを含み、解析コード(主にR)とデータはいずれもCC BY 4.0で公開。論文は2026年にNature誌にオープンアクセスで掲載された。
 DenisSergeevitch/desktop-fly README (MIT)
DenisSergeevitch
macOS のデスクトップ上を歩き回る 3D ショウジョウバエ(Windows 向け Electron 移植版あり)。FlyWire 由来の 668 ニューロン回路(感覚・逃避・意思決定)と、MaleCNS 由来の 1,045 ニューロン回路(下行ニューロンから 220 個の脚運動ニューロンまで)を 1 kHz の LIF モデルで動かして行動を決める。ウィンドウの縁を地形、ウィンドウ移動を脅威、クリックを振動として知覚し、別ウィンドウで 23,210 ニューロンの発火をリアルタイム表示する。筋肉の力学は生物学的に較正されていないモデルであることを README で明記。コードは MIT、FlyWire データは CC BY-NC 4.0、MaleCNS は CC BY 4.0。
nftechie (Alex Wormuth)
MaleCNS v1.0 のスパイキングシミュレーションを Doom のアリーナにつないだ実験。各フレームが視覚入力ニューロンを刺激し、166,700 ニューロンを信号が伝播して、運動出力を移動と射撃に変換する。README は「学習による生存はまだ実証していない」と明記している。
Eon Systems PBC
Eon Systems が公開した、Shiu らの Nature 2024 論文に基づく漏れ積分発火型の全脳モデルの再実装。FlyWire v783 の約 13.8 万ニューロンと約 500 万シナプスを対象に、Brian2(CPU/CUDA)・PyTorch・NEST GPU・GeNN の各バックエンドで動かせ、任意の集団を刺激・抑制して活動の伝播を観察できる。2026 年 3 月 10 日の同社アップデートでは、この脳を MuJoCo 上の NeuroMechFly v2 の身体と結合し、グルーミングや摂食・採餌といった行動が閉ループから生じたと報告しており、同社はこれを「初の身体化されたハエのアップロード」と呼んでいる。
 blendi-remade/fly-brain-minecraft README screenshot (MIT)
blendi-remade
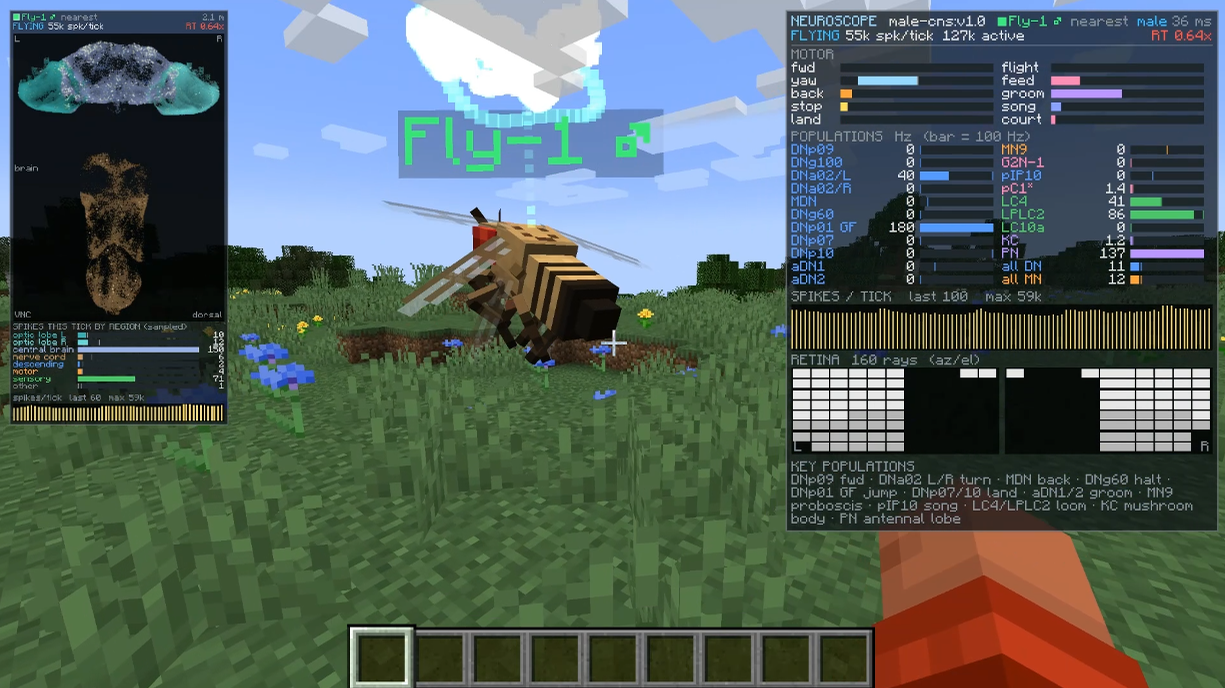
Minecraft 1.21.1 向けの Fabric MOD。neuPrint の male-cns v1.0 コネクトーム(約17.6万ニューロン、シナプス5個以上の結合629万本)を LIF ニューロンとしてハエ Mob の中で丸ごと動かす(ハエ1匹につき1スレッド)。ゲーム内の視覚・嗅覚・味覚・接触刺激を感覚ニューロンに入力し、復号した運動出力で摂食・グルーミング・逃避ジャンプ・歩行・飛行を制御する。脳活動のライブ表示や発火率 HUD、56 本の JUnit テストを備え、コードは MIT、データは CC BY 4.0。
 TuragaLab/flybody README (Apache-2.0)
Google DeepMind / HHMI Janelia (Turaga Lab)
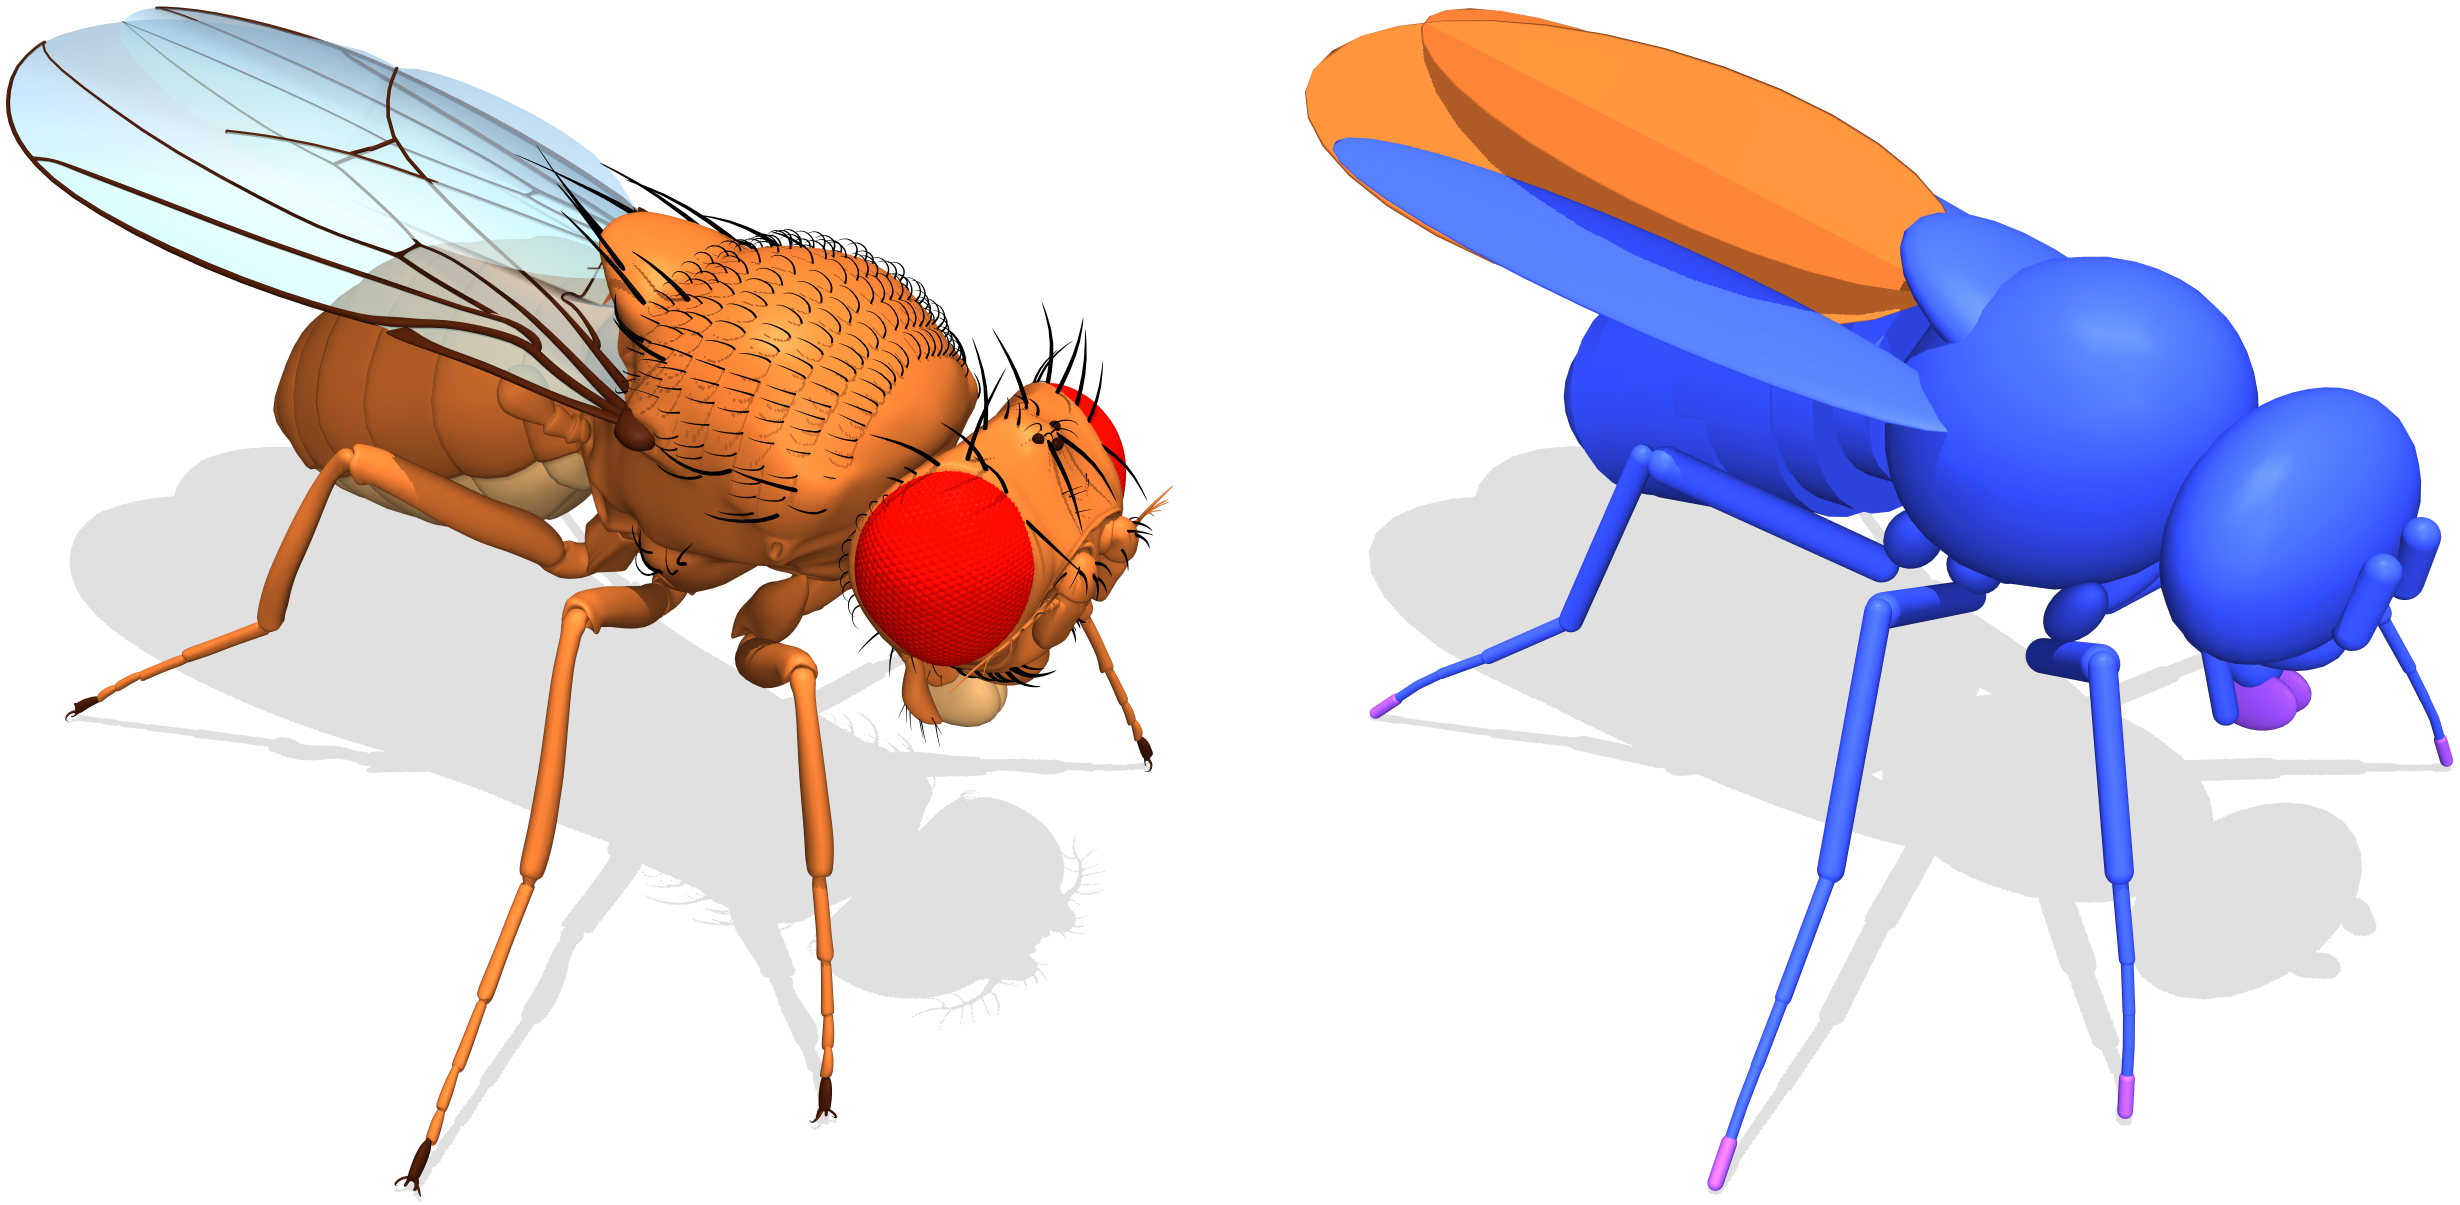
MuJoCo 物理エンジン向けの解剖学的に精密なショウジョウバエの身体モデル。脚・翅の関節、脚の吸着、歩行模倣・自由飛行・視覚誘導飛行の強化学習タスクが同梱される。2025 年に Nature に掲載され、Apache-2.0 で公開。
Princeton University (Murthy & Seung labs) with the FlyWire consortium
プリンストン大学が主導し、成体メスのショウジョウバエ全脳をFAFB電子顕微鏡画像からAIで再構成し、世界中の研究者による校正で仕上げたコネクトーム。v783にはCodex上で139,255個の校正済みニューロンと数千万のシナプス(神経伝達物質予測付き)が収録され、2024年にNature誌で主要論文が公開された。
University of Cambridge (Michael Winding et al.)
Michael Winding(ケンブリッジ大学)を筆頭とする研究チームが2023年3月にScience誌で発表した、昆虫の脳全体を対象とする完全なシナプス配線図。1齢幼虫のショウジョウバエ脳を対象に3,016ニューロン・約548,000シナプスを再構成し、多感覚統合や左右半球間の連絡、再帰的な回路構造が広く見られることを示した。
HHMI Janelia FlyEM / University of Cambridge / MRC LMB / Google Research
オスのショウジョウバエ成虫の脳・視葉・腹側神経索をまとめた中枢神経系の全配線図。16万以上のニューロンを含み、CC-BYで利用できる。v1.0データ公開は2026-06-08、Cell論文公開は2026-09-03で、データの版公開と論文の発表は別の出来事。
 navis-org/navis docs (GPL-3.0)
navis-org (Fly Connectomics group, Cambridge)
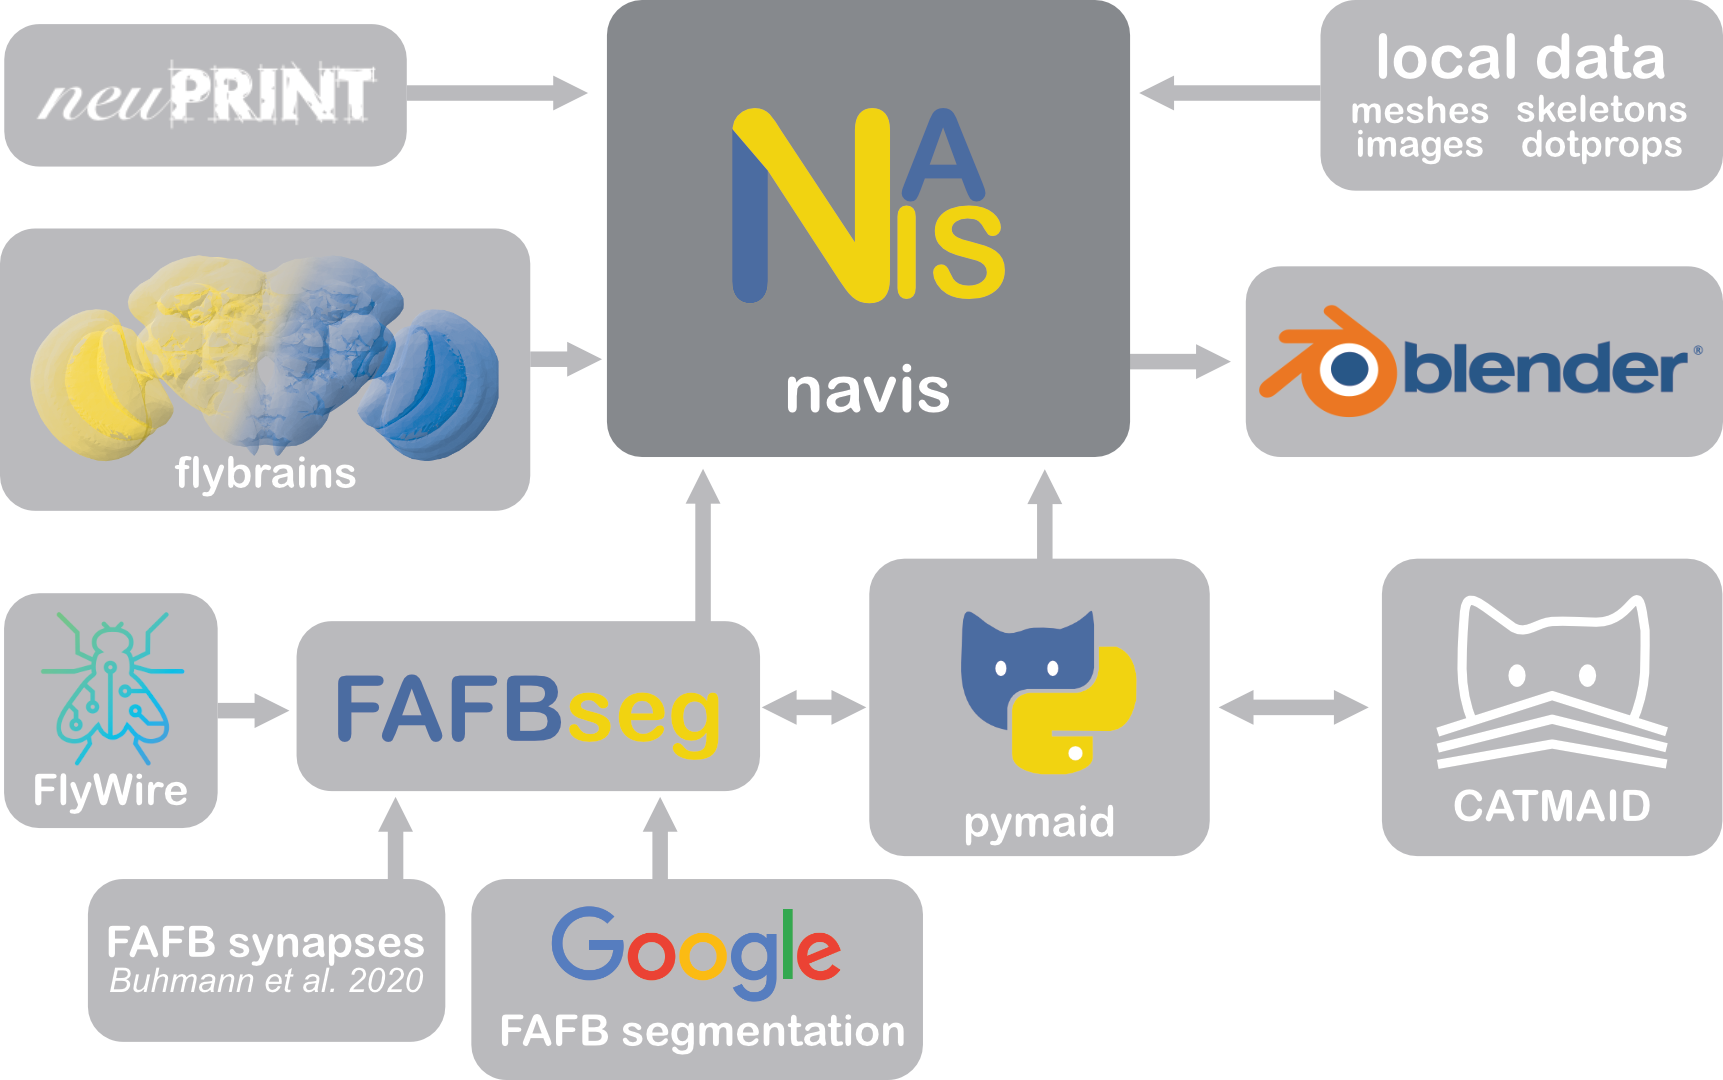
ニューロンのスケルトン・メッシュ・dotprops・画像ボリュームを統一的に扱う Python ライブラリ。2D/3D 描画、形態計測、NBLAST による類似度比較、テンプレート脳間の座標変換を備える。ケンブリッジのハエ・コネクトミクス界隈で R の natverse と対をなす形で開発され、neuPrint や(fafbseg 経由で)FlyWire/FAFB と連携する。重い処理は navis-fastcore として Rust 化されている。
 NeLy-EPFL/flygym README banner (Apache-2.0)
Neuroengineering Laboratory (NeLy), EPFL
EPFL の Neuroengineering Laboratory(NeLy)が開発する成虫ショウジョウバエのデジタルツイン。マイクロ CT から起こした身体モデルを MuJoCo 上で動かし、複眼視覚・嗅覚・脚の吸着・機械感覚フィードバック、脳と VNC の階層的制御を備える。NeuroMechFly v2 は 2024 年 11 月に Nature Methods で発表され、2026 年 4 月公開の FlyGym 2.0 では CPU で約 10 倍、Warp/MJWarp を使う GPU で約 300 倍の高速化を実現した。Eon や Rojas の身体化全脳シミュレーションでも身体側として採用されている。
 Fly Brain Hub