Eon Systems PBC
Eon Systems が公開した、Shiu らの Nature 2024 論文に基づく漏れ積分発火型の全脳モデルの再実装。FlyWire v783 の約 13.8 万ニューロンと約 500 万シナプスを対象に、Brian2(CPU/CUDA)・PyTorch・NEST GPU・GeNN の各バックエンドで動かせ、任意の集団を刺激・抑制して活動の伝播を観察できる。2026 年 3 月 10 日の同社アップデートでは、この脳を MuJoCo 上の NeuroMechFly v2 の身体と結合し、グルーミングや摂食・採餌といった行動が閉ループから生じたと報告しており、同社はこれを「初の身体化されたハエのアップロード」と呼んでいる。
annel0
ショウジョウバエ中枢神経系の、コネクトームに束縛されたスパイキングモデルを回す高速な GPU シミュレータ。同時に「確かめられなかったこと」の記録でもある。出発点はバイラルの波が飛ばした問い——みんな脳を読むばかりで、誰も書き換えない。ニューロンを足したらどうなるのか——で、最後にはその問いに今は誠実に答えられない理由が計測に基づいて並ぶ。MaleCNS v1.0 を CSR グラフとして取り込み、他人の公開済み予測を再現するために FlyWire 783 をそのまま読み込んだ結果、13 ニューロンで中央値比 1.01・相関 0.970 の一致を得ている。README は英語とロシア語。
suanmiao
計測された MaleCNS の配線(165,122 ニューロン・25,563,197 シナプス)をそのまま再帰ネットワークとして回し、64×32 ピクセルのフロントガラス画像から車を操舵させる。隣接関係は一切変えず、学習するのはシナプスごとのゲインとニューロンごとの漏れだけ。駐車車両・対向車・追い越すべき低速車のある未学習コースで、独立した 3 セット計 60 本中 58 本を完走し、車との衝突はゼロ。サイトの映像は再シミュレーションではなく記録した状態の再生で、実際の入力画像と神経活動が並び、失敗例も公開されている。
nicodunks
MaleCNS の配線グラフ(分類済み 166,606 ニューロン・約 2,560 万結合)を使い、抑制性の mAL 経路の出力を遮断すると雄に関係する感覚入力が求愛回路の P1 ニューロン群に届くのかを、対にして調べた実験。両群に同じ入力と同じ発火規則を与え、変えるのは mAL の遮断だけ。入力経路 3 種・乱数 3 種・抑制強度 2 種の全 36 通りを走らせている。細胞の同定も結合の効果もモデル上の仮定であって計測された性質ではない、と README が明記している。記録した活動は Three.js のアニメーションで再生できる。
Erfara Labs (@erfaralabs)
28,994 ニューロン・1,814,208 本の有向シナプスエッジからなるショウジョウバエのコネクトームを、グラフを再学習させずに SmolLM2-360M の第 16 層へ、状態を持ち越す leaky-integrator のリザバーとして差し込む。入次数で正規化することで、重みのないグラフを臨界付近に保つ(最大リアプノフ指数 +0.0309、分岐比 1.0220)。主張は次数保存のヌルモデルで検証されていて、生物学的な結合先をシャッフルすると交差エントロピーが 0.0781 nats(約 1.58%)悪化する。感覚入力を与えると 94.9〜97.2% のニューロンが沈黙し、Kenyon 細胞について報告されている疎性と同程度になる。README はこのグラフを hemibrain と腹部神経索にまたがるものと説明するが、どの公開データセットから作ったかは書いていない。
Roxx0x
Winding ら 2023 の幼虫コネクトーム(2,952 ニューロン・約 11 万結合、動物 1 匹の脳を丸ごとシナプス解像度で描いた最初の地図)を、固定されたリザバーとして使う。配線は一切書き換えない——動物のコネクトームは編集できないから——ので、学習するのは活動を読み出す 1 層の線形層だけ。手書き数字ではベースライン 10% に対して 94% に達する。pip で入り、コネクトームを一度だけ取得して、数字認識と時系列のタスクを小さな API の背後に用意する。
ZeroXClem
ブラウザ上で感覚と運動のループを閉じる実装。描画した画像がコネクトームの 1,771 本のカラム方向でサンプリングされた複眼を駆動し、視葉のレートモデルが MaleCNS グラフ全体に入り、下行ニューロンの発火率が翅を動かし、変化した姿勢が次フレームの画像を決める。AbijahKaj の視葉フロントエンドと Xenova の全 CNS WebGPU バックエンドという 2 つの既存プロジェクトを MaleCNS の body ID で接合したものだと明記しており、公開図版を生成したアブレーション用ベンチも同梱する。
eonfathom (Michael)
FlyWire の全脳(13万9,255ニューロン・5,450万シナプス)をコンシューマ向け NVIDIA GPU 1 枚で実時間以上の速度で走らせることを狙った GPU シミュレータ。要点は実装側にあり、leaky integrate-and-fire ニューロン、FP16 重みの CSR 疎行列、実際に発火したニューロンのシナプスだけを処理するプッシュ型伝播、ビットパックしたフラグに対する warp ballot 命令でのスパイク検出、スパイク単位の warp 負荷分散を用いる。結合データは Shiu らの v783 リリース、アノテーションは flywire_annotations に由来する。
Artem X (@artem-x-meta)
MuJoCo 上の NeuroMechFly 身体と MaleCNS コネクトームデータ、そして明示的な行動コントローラーを組み合わせたシミュレータ。ハイブリッドモードでは歩行、匂いを手がかりにした探餌、関節付き口吻での接触摂食、グルーミング、睡眠圧と覚醒を扱い、2 匹用アリーナでは餌の共有、身体の衝突、押し合い、前脚でのフェンシング、後退が加わる。README はデモ動画がコネクトームを無効にした状態で録画された(つまり設計済みコントローラーの動き)こと、検証済みのデジタルハエではなく実験的モデルであることを明記している。
Mehran (@mehrantsi)
公開済みの FlyWire 版 leaky integrate-and-fire モデルを Rust と Metal でネイティブ実装したエンジン。Python は独立検証用の Brian2/NumPy ラインと、オフラインの Parquet→CSR コンパイラとして残されている。さらに Rust の身体層も備え、MuJoCo が書き出し済みの NeuroMechFly の身体を動かし、固定レートのブリッジが感覚入力を流し、ネイティブビューアが 3D 世界を表示する。別途 MaleCNS v1.0(腹側神経索を含む 16万6,700ニューロン・2,446万9,412本の符号付き結合)を接続する実験的統合があり、個体をまたぐ配線の追加は行っていない。ニューロンを動かしたまま運動読み出しだけを切断する対照実験も用意されている。
tel∅s (@tel-0s)
MaleCNS v1.0 コネクトームに色覚・嗅覚・味覚・風覚と、歩き・跳び・飛ぶ身体、そして果物の載ったテーブルのある部屋を与えたシミュレータ。コンソールには体視点カメラ、周回視点、左右の網膜モザイク、触角入力、集団活動・運動出力・身体状態の同時表示が並び、中枢複合体による操舵、風に向かう走性、逃避ゲーティングを切り替えられる。コネクトーム自体は一切訓練も編集もせず、それ以外は文書化された生理学的仮定の上に成り立つと明記している。
Lulzx
デスクトップのブラウザで動く全中枢神経系の身体付きシミュレーション。MaleCNS v1.0 の 16万5,122ニューロンの脳を MuJoCo の flybody 身体に載せ、複眼の前段には flyvis で学習した視覚モデルを使う。刺激可能な細胞タイプを備えたコネクトームビューア、アルゴリズム構造のページ(リングアトラクター・拡張符号化・モチーフ集計)、砂糖や匂い・脅威を置いて脳を覗けるアリーナ、解剖ビューアの 4 画面構成。コネクトームモデルに欠けている自発活動は専用モジュールが供給し、同定された下行ニューロンへのシナプス入力としてのみ作用する。
Ahmet Barış Günaydın (@abgnydn)
FlyWire コネクトーム上の実在する下行ニューロンを発火させると、スパイクのカスケードが配線を伝わって MANC の腹側神経索データに入り、出てくるのは歩行の強さと旋回バイアスの 2 値。それが手書きのトライポッド歩容を変調する。インストール不要で WebGPU により完全にブラウザ内で動作し、別途 science ビューも用意されている。運動系の対応付けは明示的な近似だと README に記載があり、プロジェクト自体は 2026 年 9 月のブームの数か月前から存在する。
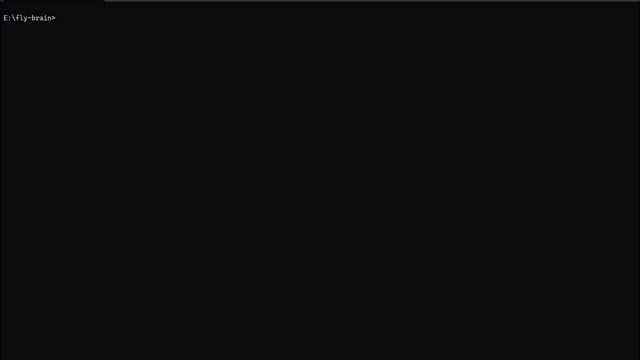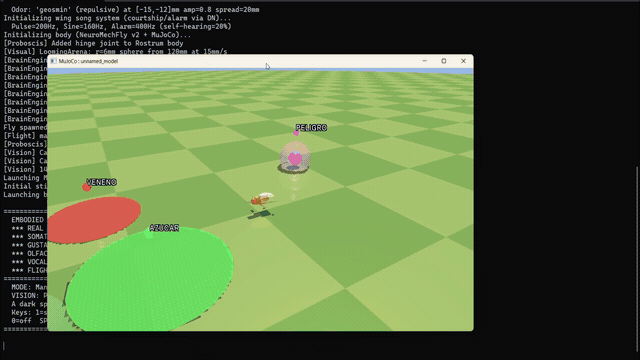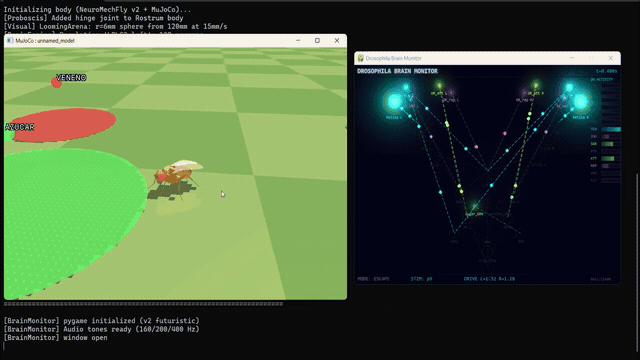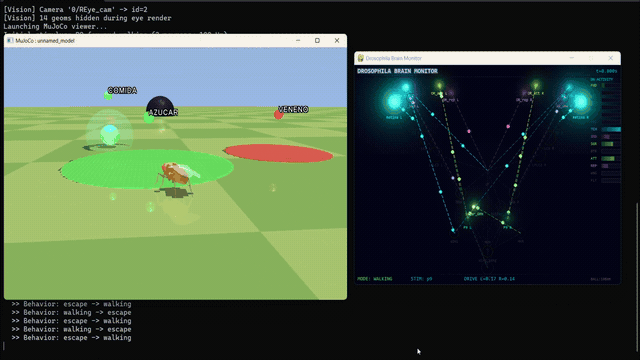 erojasoficial-byte/fly-brain README demo GIF (MIT)
Enrique Rojas Aliaga, Universidad de San Martín de Porres
ペルー・リマの Universidad de San Martín de Porres に所属する Enrique Rojas Aliaga 氏による個人プロジェクト。FlyWire v783 の 138,639 ニューロン・1,510 万シナプスのスパイキングネットワークを、複眼・脚・翅を持つ NeuroMechFly v2 の身体(MuJoCo)に接続している。視覚による動き検出、嗅覚走化性、味覚応答、歩行・飛行・逃避の創発を報告し、コネクトームと身体経験から個体差が生じる過程を主題としている。2026 年のプレプリントが Zenodo に登録済み。
caparison1234
Winding ら(2023)のショウジョウバエ幼虫コネクトームから 1,373 ニューロン・22,400 シナプスを LIF モデルで動かし、MuJoCo の幼虫ボディをリアルタイムで駆動する Python プロジェクト。入力側は小型の言語モデル Qwen2.5 0.5B で、英語・韓国語・日本語・中国語のテキストを感覚刺激に変換する仕組み(「危険」で侵害受容が働いて後退や体を丸める動作、「餌の匂い」で頭部走査など)であり、コネクトーム自体が何かを知覚しているわけではない。17 件のコミットはすべて 2026-03-21 で、9 月のブームより前。ライセンスは未記載。
yc-h (FlyCircuit-based model)
EM コネクトームではなく、FlyCircuit データベース(flycircuit.tw)のニューロンデータを土台にした、単一細胞解像度のハエ脳スパイキングシミュレータ。C/C++ で書かれ、結合予測プログラムやニューロン極性推定(SPIN)を同梱する。2018 年 11 月時点で査読中だった論文の付属リポジトリで、てんかん様の過活動を再現する実験も含まれるが、それ以降は更新されていない。
Philip K. Shiu et al.
Shiu らの論文「A Drosophila computational brain model reveals sensorimotor processing」(Nature、2024 年 10 月)のリファレンス実装。FlyWire 全脳を対象にした漏れ積分発火モデルを Brian 2 上に構築している。FlyWire ID を指定してポアソン入力で活性化したり、抑制して光遺伝学的操作を模したりでき、スパイク時刻と発火率を出力する。コネクトームは v630 と v783 の両方に対応し、Jupyter のチュートリアルも付属。Eon Systems の fly-brain など後続プロジェクトがこのモデルを直接の土台にしている。
snedea (GitHub user)
FlyWire FAFB v783 の全 139,255 ニューロンと 270 万結合を漏れ積分発火モデルとして Web Worker 内で動かす、ブラウザで遊べる個人開発のシミュレータ。餌・接触・風・光・温度といった刺激を与えると、台本なしに配線から行動が立ち上がる様子を観察できる。2026 年 3 月に、302 ニューロンの線虫を扱う heyseth 氏の worm-sim をハエへ拡張する形で始まり、flybrain.app で公開されている。
 Fly Brain Hub