Fly Brain Hub
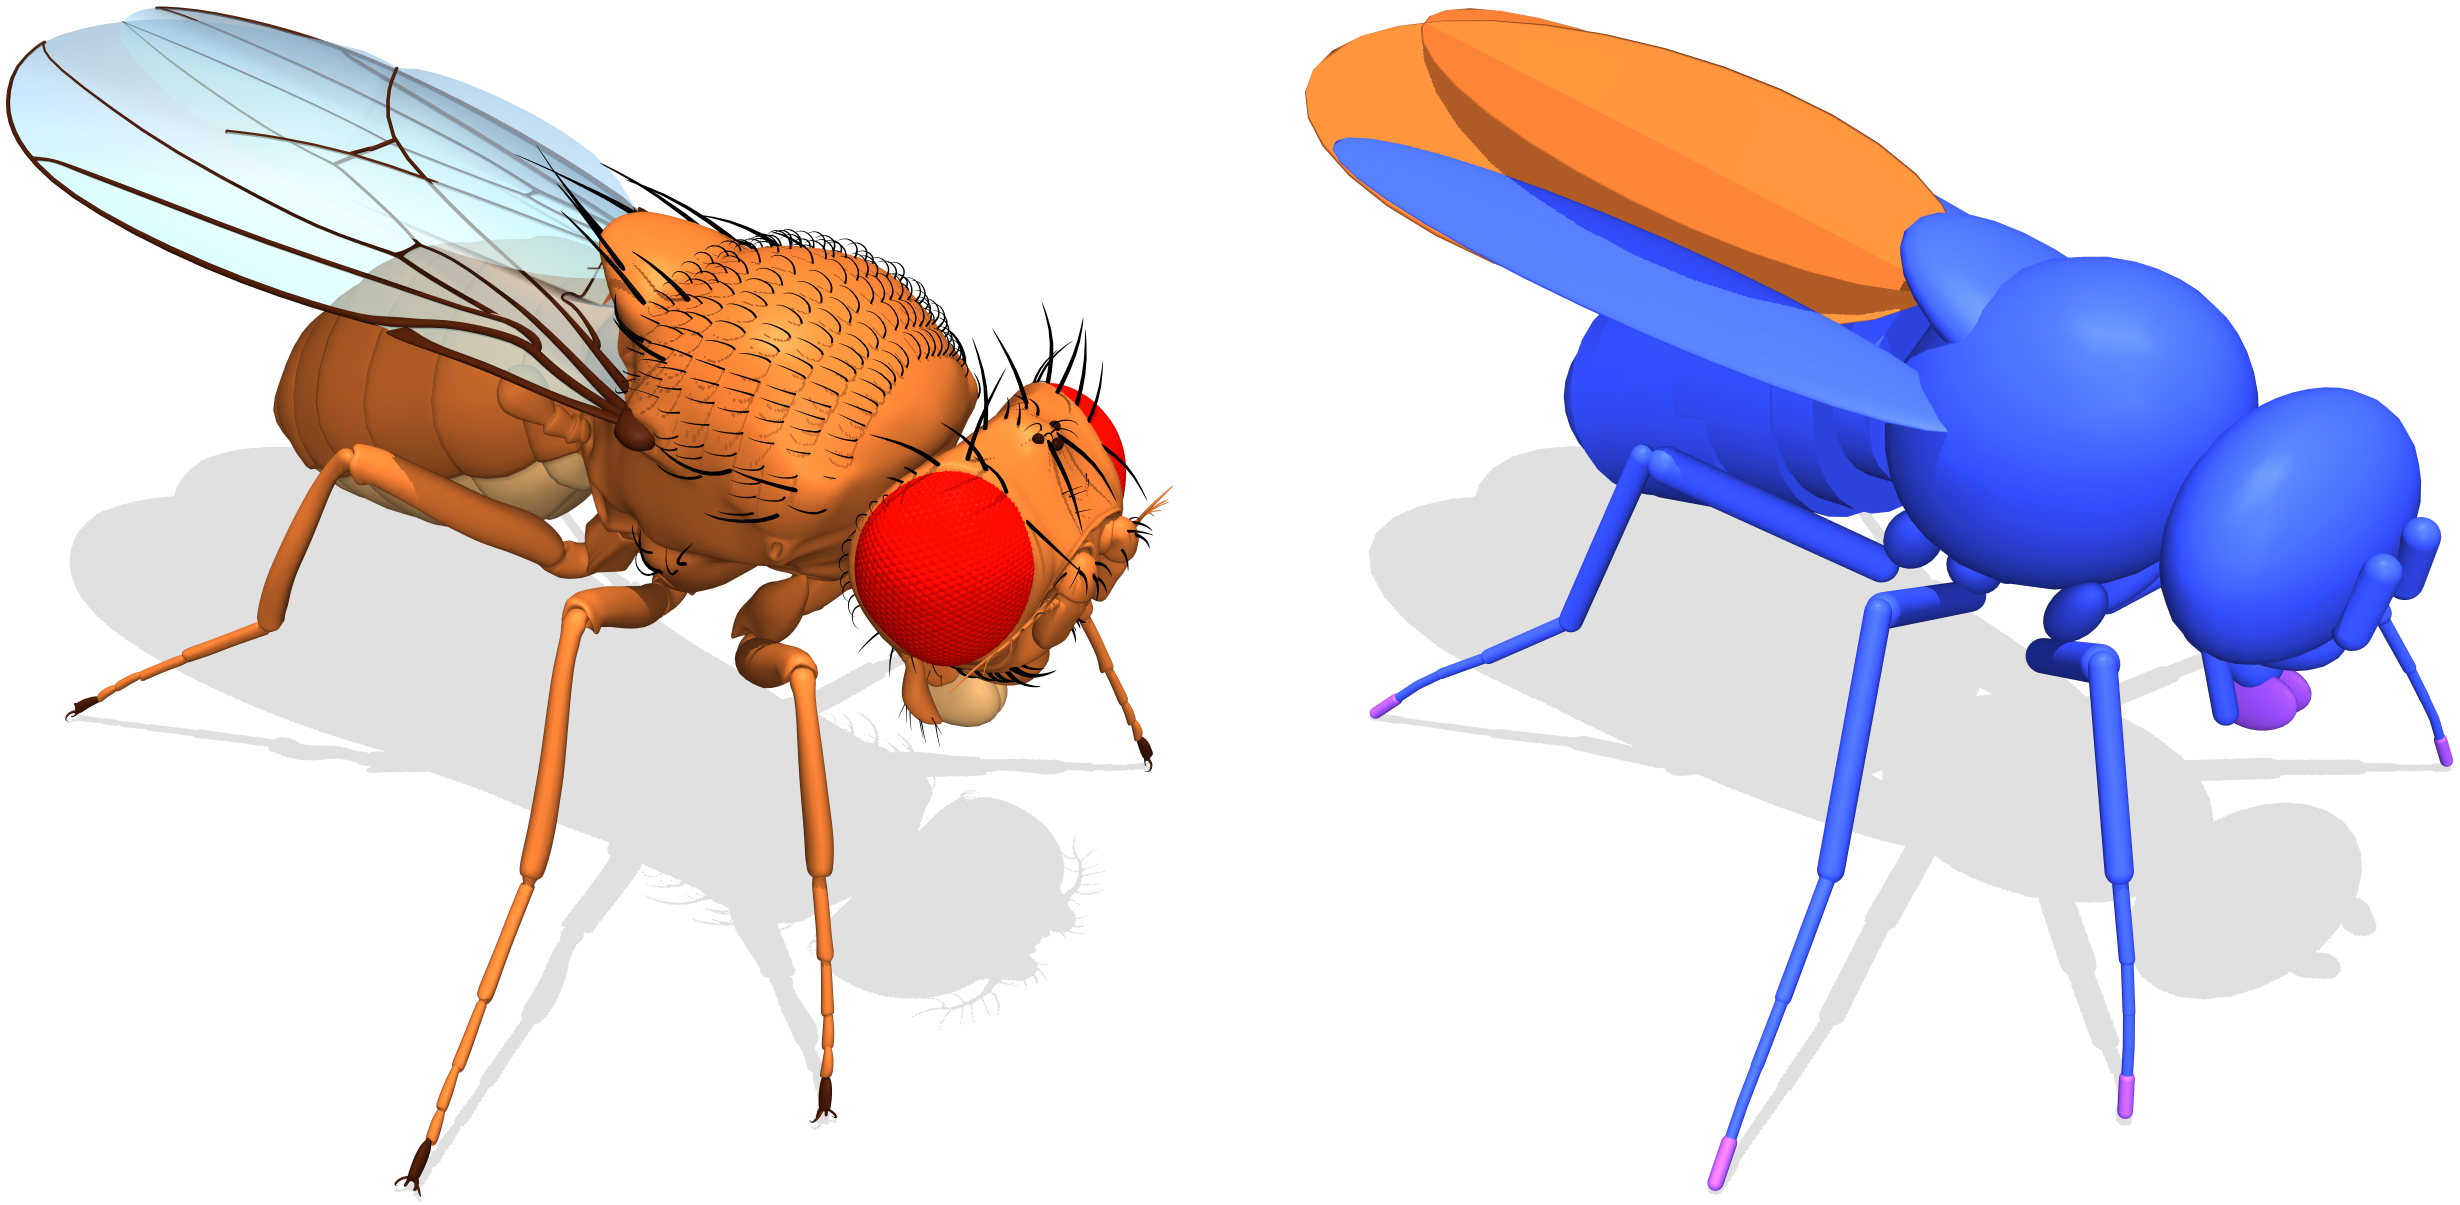
flybody
Google DeepMind / HHMI Janelia (Turaga Lab)
MuJoCo 物理エンジン向けの解剖学的に精密なショウジョウバエの身体モデル。脚・翅の関節、脚の吸着、歩行模倣・自由飛行・視覚誘導飛行の強化学習タスクが同梱される。2025 年に Nature に掲載され、Apache-2.0 で公開。
カテゴリ
脳モデルが動かせる、物理シミュレーション上のハエの身体。
3 件
Google DeepMind / HHMI Janelia (Turaga Lab)
MuJoCo 物理エンジン向けの解剖学的に精密なショウジョウバエの身体モデル。脚・翅の関節、脚の吸着、歩行模倣・自由飛行・視覚誘導飛行の強化学習タスクが同梱される。2025 年に Nature に掲載され、Apache-2.0 で公開。
Neuroengineering Laboratory (NeLy), EPFL
EPFL の Neuroengineering Laboratory(NeLy)が開発する成虫ショウジョウバエのデジタルツイン。マイクロ CT から起こした身体モデルを MuJoCo 上で動かし、複眼視覚・嗅覚・脚の吸着・機械感覚フィードバック、脳と VNC の階層的制御を備える。NeuroMechFly v2 は 2024 年 11 月に Nature Methods で発表され、2026 年 4 月公開の FlyGym 2.0 では CPU で約 10 倍、Warp/MJWarp を使う GPU で約 300 倍の高速化を実現した。Eon や Rojas の身体化全脳シミュレーションでも身体側として採用されている。
shakeabhishek
実機の六脚ロボット。逃避行動を、手書きの状態機械でも抽象的なニューラルネットでもなく、ハエの配線そのものから出している。MaleCNS の再構成から Virtual Fly Brain 経由で取り出すのは巨大線維の逃避回路の直接(1 ホップ)近傍だけで、LC4・LPLC2 の looming 検出器や JO の機械受容器を含む約 391 ニューロン。これを Raspberry Pi 5 上の Brian2 で回す。カメラと OpenCV のオプティカルフローがスパイク符号器に入り、復号側が PCA9685 経由で 18 個のサーボを駆動する。シミュレータではなく実ハードウェア上でコネクトームを走らせている点が珍しい。